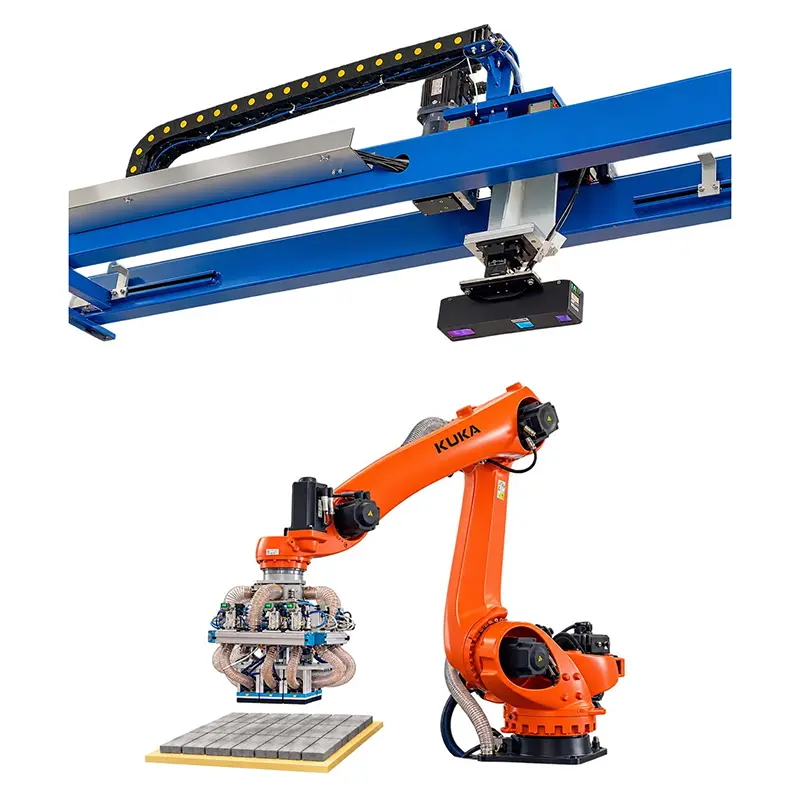
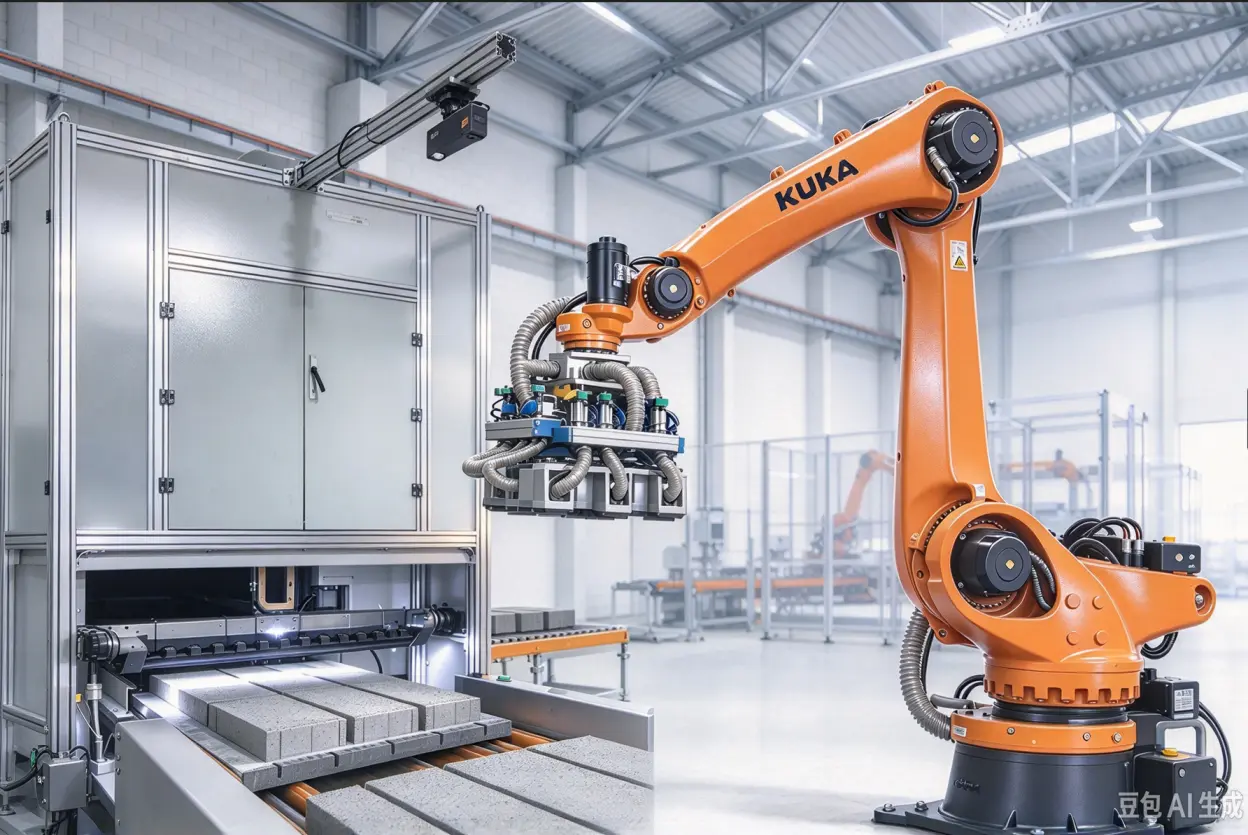
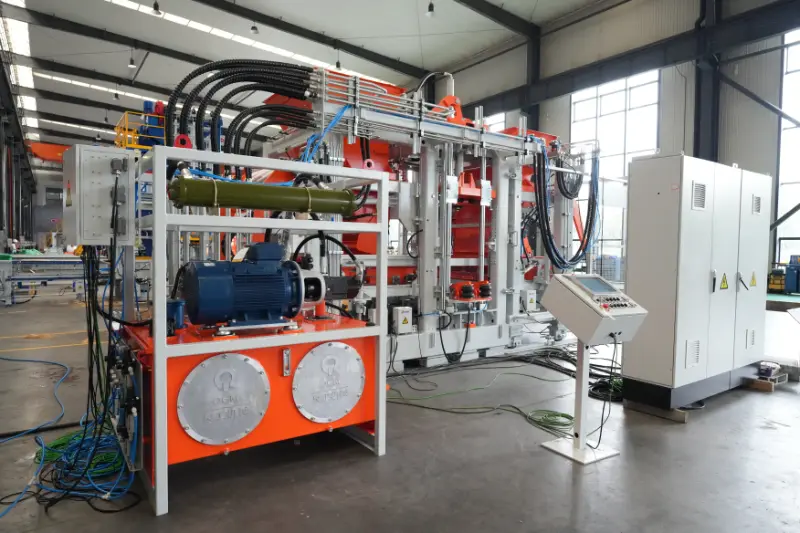
AI-kvalitetsinspektionen og robotsorteringssystemet kombinerer 2D/3D maskinsyn, AI-defektdetektering og en KUKA-robot til at identificere overfladefejl og automatisk fjerne defekte betonblokke. Ideel til automatiseret kvalitetskontrol i blok- og brolæggerproduktionslinjer.
DeAI kvalitetsinspektion og robotsorteringssystemintegrerer AI-baseret defektgenkendelse med vision-guidet robothåndtering til automatisk kvalitetsinspektion af betonblokke, belægningssten og andre betonprodukter. Ved at kombinere 2D/3D maskinsyn, intelligent defektidentifikation og en KUKA industrirobot, registrerer systemet produktfejl og udfører automatisk sortering baseret på inspektionsresultater.
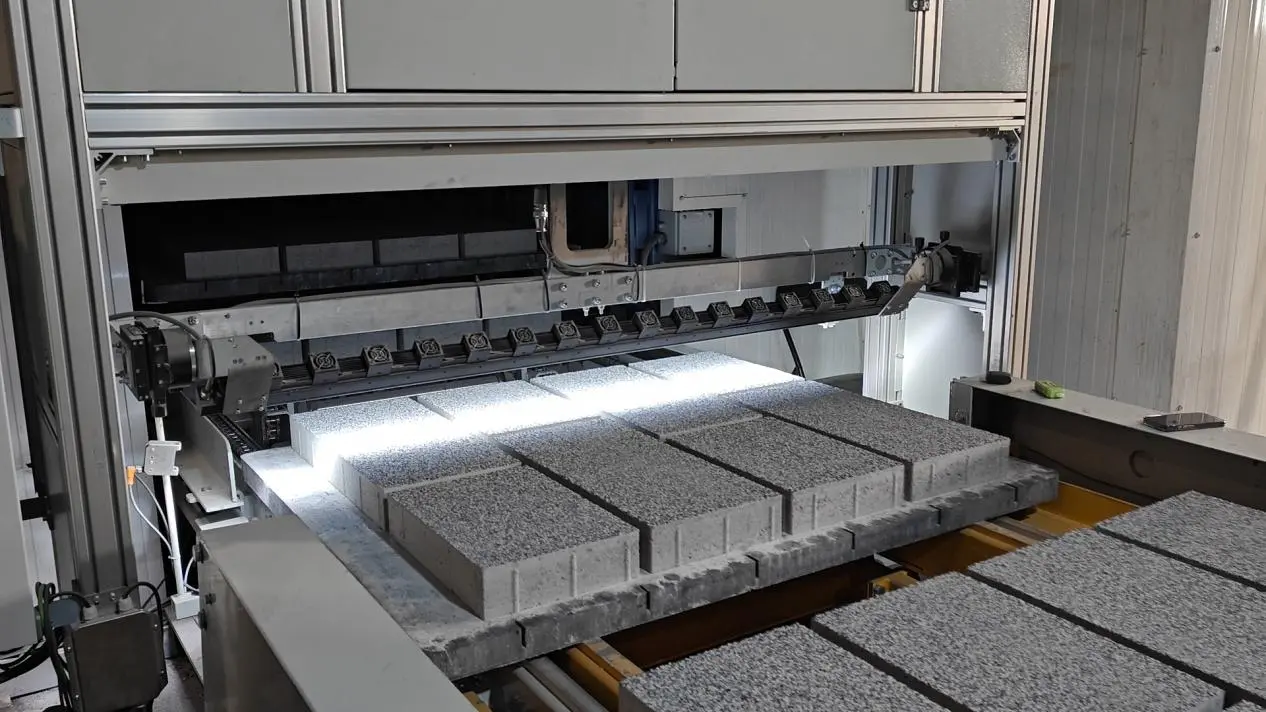
Billeddannelse i høj opløsning og 3D-overflademåling fanger detaljerede produktoverfladeoplysninger til AI-dybdelæringsanalyse. Systemet identificerer revner, afhuggede kanter og hjørner, farvevariationer, overfladeklæbning, ujævnheder og andre synlige overfladeuregelmæssigheder, hvilket giver inspektionsdata til efterfølgende sorteringsoperationer.
Når et defekt produkt er identificeret, guider visionsbaseret positionering robotten til det tilsvarende sted. Udstyret med vakuumgribeudstyr opfanger robotten automatisk defekte blokke og erstatter dem med kvalificerede produkter. DeAI kvalitetsinspektion og robotsorteringssystemkombinerer derfor visuel defektdetektion med automatiseret produkthåndtering i én koordineret proces.
Synssystemet, palleløftemekanismen og industrirobotten kommunikerer via Profinet Industrial Ethernet for at koordinere positionering, plukning, håndtering og placering. Ved at integrere inspektion, genkendelse og robotudførelse giver AI Quality Inspection and Robotic Sorting System en praktisk løsning til at reducere manuel indgriben i konkrete produktsorteringsoperationer.
Tekniske specifikationer
Parameter
Specifikation
Inspektionsnøjagtighed af overfladeplanhed
≤1 mm
Enkelt-scanning synsfelt
1,5 m
Minimum påviselig kant- eller hjørneskade
≥10 mm
Minimum detekterbar overfladerevnestørrelse
10 × 1 mm
Minimum påviselig farvevariation eller overfladeklæbning
≥5 mm
Industriel robot
KUKA
Maksimal plukkebelastning pr. operation
<200 kg
Tekniske fordele
1. Visuel og geometrisk inspektion med 2D/3D vision
2D-billeddannelse i høj opløsning fanger synlige produktkarakteristika, mens 3D-overflademåling evaluerer overfladegeometri.
Den kombinerede tilgang bruges til at identificere forskellige kategorier af defekter, herunder synlige revner, afhuggede kanter og hjørner, farvevariationer, overfladeklæbning, ujævnheder og overfladeujævnheder.
Ved at bruge både visuel og geometrisk information kan systemet inspicere mere end udseendet alene.
2. AI Deep Learning til komplekse overfladefunktioner
Systemet bruger AI deep learning-algoritmer, der er trænet og optimeret med defektprøver. Algoritmerne er designet til at imødekomme forskelle i betonbloktyper, farver og overfladeteksturer.
Sammenlignet med konventionelle inspektionsmetoder, der udelukkende er baseret på faste regler, hjælper AI-baseret genkendelse med at adressere komplekse defektmønstre og reducere falske positiver og mistede detektioner.
Den faktiske genkendelsesydelse afhænger af inspektionsopsætningen og de defektkarakteristika, der er repræsenteret i træningsdataene; de medfølgende specifikationer giver ikke en numerisk fejlgenkendelsesrate.
3. Automatisk fjernelse af defekte produkter
Industrirobotten bruger vakuumgribeudstyr til at plukke og fjerne defekte blokke.
Automatisering af denne operation reducerer operatørernes behov for manuelt at identificere og fjerne ikke-overensstemmende produkter på inspektionsstadiet.
4. Udskiftning med kvalificerede produkter
Efter fjernelse af defekt produkt kan robotten placere et kvalificeret produkt i den tilsvarende position.
Inspektions- og sorteringssekvensen kombinerer derfor fejlidentifikation med automatisk produktudskiftning i henhold til systemets konfigurerede håndteringsproces.
5. Koordineret kontrol gennem Profinet
Profinet Industrial Ethernet muliggør kommunikation og koordineret kontrol mellem visionsystemet, palleløftemekanismen og industrirobotten.
Disse komponenter arbejder sammen for at understøtte positionering, plukning, håndtering og placering. Dette koordinerede arrangement giver grundlag for at integrere inspektion og sortering i en automatiseret produktionslinje.
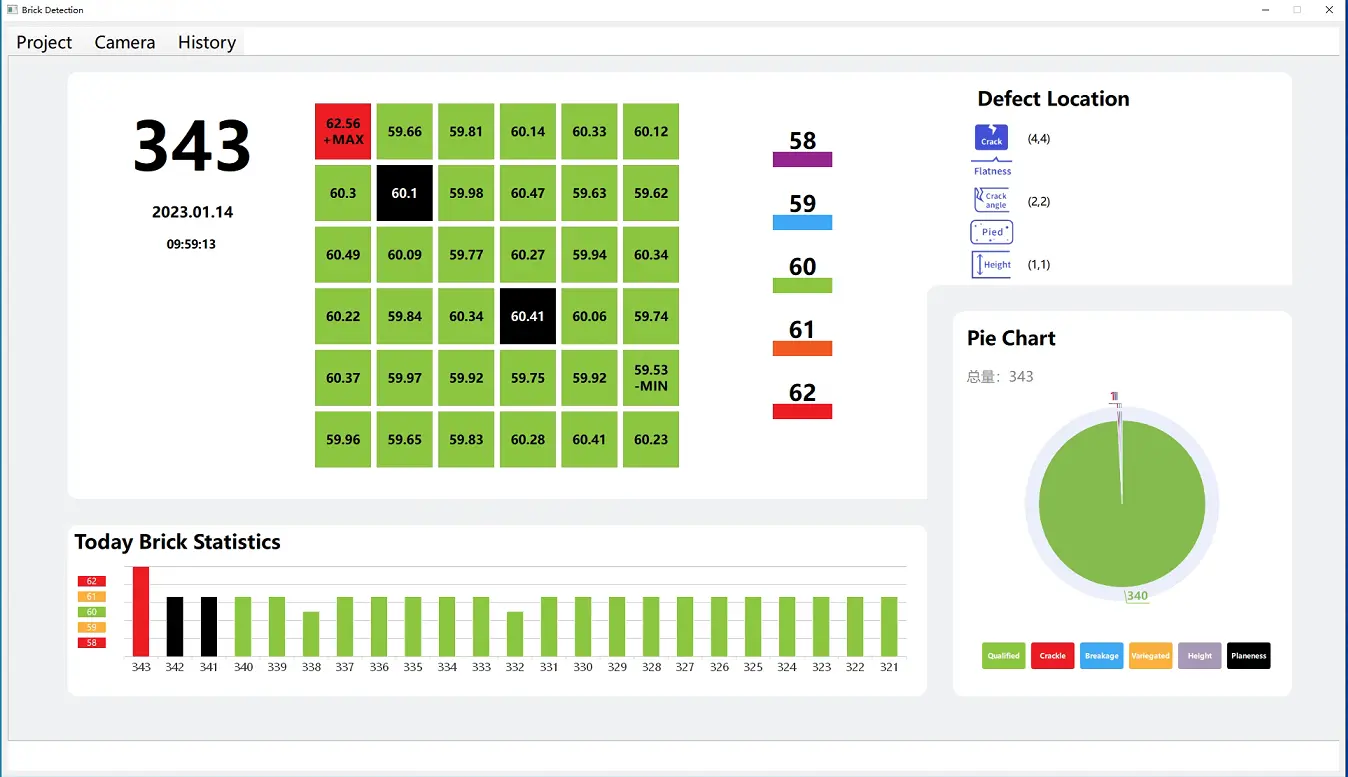
6. Inspektionsdata og historiske optegnelser
Systemet viser inspektionsresultater i realtid og understøtter automatisk datalagring, historiske forespørgsler og kvalitetsstatistikker.
Disse funktioner hjælper med at opbevare inspektionsoplysninger til efterfølgende gennemgang og kvalitetsstyring.
7. Fleksibel installationsposition
Systemet kan installeres efter formning eller efter hærdning, afhængigt af produktionskrav.
Den passende installationsposition og håndteringsarrangement afhænger af produktionslinjens layout, produktdimensioner, transportmetode og tilgængelig plads.
Forbind inspektion med automatisk sortering
QGM Visual Quality Inspection & Intelligent Sorting System integrerer fejlgenkendelse, visionsbaseret positionering, robothåndtering og kvalitetsdatastyring.
Ved at forbinde inspektionsresultatet med automatisk defekt produktfjernelse og kvalificeret produktudskiftning understøtter systemet en mere integreret tilgang til konkret produktkvalitetskontrol.
Kontakt QGM for at diskutere robothåndteringssekvensen, produktdimensioner, transportarrangement og installationskrav til din produktionslinje.
Hvis du har nogen forespørgsel om tilbud eller samarbejde, er du velkommen til at sende en e-mail eller bruge følgende forespørgselsformular. Vores salgsrepræsentant vil kontakte dig inden for 24 timer.
Vi bruger cookies til at tilbyde dig en bedre browsingoplevelse, analysere trafik på webstedet og tilpasse indhold. Ved at bruge denne side accepterer du vores brug af cookies. Privatlivspolitik